Read the book: «Проект Фаргус 3: БПЛА Tail-Sitter»
ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 1. От мечты о вертикальном взлёте к реальности: исторические корни концепции tail-sitter
1.1. Предпосылки: почему вертикальный взлёт стал стратегической необходимостью
Вся история военной авиации — это постоянная борьба за независимость от аэродрома. Взлётно-посадочная полоса — самая уязвимая цель на театре военных действий. Один удар по ВПП — и эскадрилья, стоящая на земле, превращается в набор металла, не способный ни взлететь, ни защитить себя. Это понимали уже в годы Второй мировой войны, когда истребители поднимались в воздух с травянистых полос, а тяжёлые бомбардировщики зависели от двухкилометровых бетонных дорожек.
Вертикальный взлёт и посадка (ВВП) обещал решить проблему одним махом: машина поднимается с любой площадки размером с её собственный размах крыльев, разворачивается в воздухе и уходит на выполнение задачи. Но за этим обещанием стояла инженерная пропасть, которую предстояло преодолеть.
1.2. Концепция tail-sitter: простая идея — сложная реализация
Tail-sitter (от англ. tail — хвост, sit — сидеть) — это летательный аппарат, который стоит на хвосте в вертикальном положении, взлетает как ракета, затем наклоняется на 90° и переходит в горизонтальный полёт. Посадка — в обратном порядке. Аппарат садится на хвост, опираясь на специальное шасси или хвостовую пяту.
Идея изящна тем, что не требует отдельной системы подъёмной силы: одно и то же крыло работает и как несущая поверхность в горизонтальном полёте, и как руль при вертикальном маневрировании. Один двигатель — две роли. Никаких поворотных винтов, складных роторов, отдельного подъёмного мотора. Паразитная масса минимальна.
Но за этой изящностью скрываются три фундаментальные проблемы:
Переходный режим — фаза поворота корпуса на 90°, когда аппарат уже не ракета, но ещё не самолёт. Поток воздуха меняет направление, аэродинамические силы резко перестраиваются, управляемость висит на волоске.
Посадка на хвост — лётчик (или автопилот) не видит землю под собой, должен гасить скорость вслепую и точно попадать на малую площадь опоры. Порыв ветра — и аппарат заваливается.
Низкая устойчивость на режиме висения — аппарат стоит вертикально, площадь боковой поверхности огромна, любая боковая порыв ветра создаёт опрокидывающий момент.
Именно эти три проблемы определили всю историю класса: от первых пилотируемых prototypes 1950-х годов до современных беспилотных систем.
1.3. Хронология: от Convair XFY-1 до современных БПЛА
Эпоха пилотируемых экспериментов (1950-е)
Первыми tail-sitter'ами в истории были не беспилотники, а пилотируемые самолёты. В 1950-х годах ВМФ США запустил программу разработки истребителя, способного взлетать с палубы эсминца — без авианосца, без катапульты, без ВПП.
Convair XFY-1 «Pogo» — самый известный из ранних tail-sitter'ов. Двухместный турбовинтовой самолёт с соосными винтами, впервые поднявшийся в вертикальный полёт в августе 1954 года. Лётчик-испытатель Джеймс Ф. Коллинз управлял машиной, лёжа на спине при вертикальном взлёте — головой к земле.
Программа показала, что вертикальный взлёт и переход в горизонтальный полёт технически возможны, но посадка оказалась непреодолимой проблемой для человека. Лётчик не мог определить высоту над хвостовой пятой и скорость снижения — приходилось смотреть в зеркало или опираться на голосовые команды с земли. После нескольких полётов стало ясно: пилотируемый tail-sitter — путь тупиковый.
Lockheed XFV-1 — второй проект той же программы, аналогичная концепция, аналогичные проблемы. Оба проекта закрыли к 1956 году.
Вывод, который сделал военно-промышленный комплекс: tail-sitter требует автоматической системы управления переходом и посадкой. Человек не справляется. Но автоматика 1950-х годов — это механические гироскопы и релейные регуляторы. Недостаточно.
Спячка (1960-е — 1980-е)
После закрытия программ XFY-1 и XFV-1 концепция tail-sitter ушла в тень на несколько десятилетий. Военные предпочли другие подходы к ВВП: поворотные винты (V-22 Osprey, разработка которого началась в 1980-х), самолёты с поворотными соплами (Harrier), самолёты с подъёмными двигателями (Yak-38). Все они сохраняли горизонтальное положение экипажа при взлёте, что было принципиально важнее для пилотируемой авиации.
Tail-sitter воспринимался как экзотическая тупиковая ветвь — пока не появились БПЛА.
Пробуждение: беспилотный ренессанс (1990-е — 2000-е)
Беспилотный аппарат не чувствует дискомфорта от вертикального положения. Для него не имеет значения, висит он носом вверх или горизонтально — нет экипажа, нет проблем с обзором, нет вестибулярного аппарата, который нужно щадить. Главное — автопилот достаточно быстро и точно обрабатывает данные и выдаёт управляющие команды.
Появление недорогих MEMS-гироскопов и акселерометров в 1990-х годах, развитие цифровых контроллеров полёта — всё это сделало tail-sitter реалистичным концептом. Если регулятор может обновлять команды 400 раз в секунду и корректировать малейший крен за миллисекунды, проблема устойчивости на висении решается программно.
Первые беспилотные tail-sitter'ы были исследовательскими. Boeing проводил эксперименты с аппаратами малой размерности. NASA тестировало переходные режимы. Но настоящий прорыв произошёл в 2010-х, когда военные ведомства по обе стороны Атлантики начали финансирование программ.
Современная волна (2010-е — 2020-е)
Современные программы tail-sitter БПЛА обусловлены двумя стратегическими факторами:
Дефицит ВПП в условиях высокоинтенсивного конфликта. Противник с высокой вероятностью нанесёт удар по аэродромам в первые часы. Планшетный дрон, способный работать с любой поляны, резко повышает живучесть группировки БПЛА.
Распределённые операции с малых площадок. Малогабаритные расчёты на передовой, корабли малого тоннажа, мобильные группы — всем нужен БПЛА, который взлетает с пятачка, летит далеко и долго и возвращается туда же.
В таблице ниже приведён обзор ключевых проектов tail-sitter БПЛА последних лет.
Проект
Страна
Заказчик
Особенности
Статус
AeroVironment Switchblade 600
США
DARPA / SOCOM
Разведка + ударный, носимый
Серия
Bell V-247 Vigilant
США
USMC
Крыло с наклоном ротора (tilt-wing)
Прототип
Project Zero (Leonardo)
Италия / ЕС
NATO
Электрический, tilt-rotor/tail-sitter гибрид
Демонстратор
НИИК «Ласточка»
РФ
Минобороны РФ
Электрический, разведка, носимый
Опытная эксплуатация
Из зарубежных программ наиболее масштабной является американская: несколько программ DARPA и Naval Research Office финансируют разработку tail-sitter БПЛА для кораблей малого водоизмещения и расчётов передовых наблюдателей. Аэродинамика переходного режима — основной предмет исследований, и именно в этой области получены наиболее значимые научные результаты последнего десятилетия.
1.4. Почему именно сейчас
Контекст 2020-х годов сделал tail-sitter не просто интересным, а практически востребованным:
Рост дальности и калибра средств РЭБ ограничивает возможности авиабаз. Чем больше средств РЭБ, тем более уязвима стационарная инфраструктура запуска. Распределённый старт с необорудованных площадок — ответ на эту угрозу.
Снижение стоимости MEMS-инерциалки и рост вычислительных мощностей бортовых контроллеров сделали автопилот tail-sitter надёжным и недорогим. То, что в 1950-х требовало гироскопа массой в десятки килограммов, сегодня реализуется на чипе размером с ноготь.
Развитие электрических силовых установок позволило использовать распределённые винты по размаху крыла (multi-rotor tail-sitter), что частично решило проблему устойчивости на висении — несколько точек приложения тяги дают больший управляющий момент, чем один соосный винт.
Конкуренция с tilt-rotor заставила инженеров переосмыслить аэродинамику перехода. Tail-sitter проигрывает tilt-rotor в простоте управления, но выигрывает в весе конструкции, сложности механики и паразитном лобовом сопротивлении. Для беспилотного аппарата, где нет ограничений по комфорту экипажа, этот компромисс часто оказывается выгодным.
1.5. Архитектурный спектр современных tail-sitter
Внутри класса tail-sitter сегодня выделяют три основных архитектурных подтипа:
1. Классический single-rotor tail-sitter. Один соосный винт, симметричное крыло. Ближайший потомок Convair XFY-1 по геометрии. Пример: ряд исследовательских платформ университетских лабораторий. Преимущество — максимальная простота, минимум движущихся частей. Недостаток — ограниченный управляющий момент на висении, сложность перехода.
2. Multi-rotor tail-sitter. Несколько (обычно 4–8) электрических винтов, распределённых по размаху крыла. На вертикальном режиме работают как мультикоптер, на горизонтальном — как тянущие/толкающие пропеллеры. Преимущество — надёжное висение, избыточность по тяге, привычная для мультикоптерного автопилота логика управления. Недостаток — высокое лобовое сопротивление винтов в горизонтальном полёте.
3. Hybrid tail-sitter с закрытым воздушным винтом (ducted fan). Винты помещены в кольцевые каналы, встроенные в крыло или фюзеляж. Преимущество — снижение лобового сопротивления, защита винта при работе с земли, повышение эффективности на висении. Недостаток — масса конструкции канала, сложность балансировки.
Каждый из подтипов имеет свою нишу применения, и выбор архитектуры определяется массой полезной нагрузки, требуемой дальностью и условиями базирования.
1.6. Место tail-sitter в классификации БПЛА ВВП
Tail-sitter — один из четырёх основных подходов к вертикальному взлёту и посадке БПЛА. Для полноты картины кратко обозначим все:
Мультикоптер — вертикальный взлёт и посадка, но отсутствие горизонтального крыла означает низкую крейсерскую скорость и малую дальность.
VTOL с отдельной подъёмной системой — горизонтальный самолёт с дополнительными роторами для висения (типа Phantom Flex, испытанный множеством компаний). Мёртвый вес подъёмных винтов на крейсерском режиме — недостаток.
Tilt-rotor / tilt-wing — роторы или крыло поворачиваются для перехода между режимами. Механически сложнее, но управление переходом более плавное.
Tail-sitter — весь аппарат поворачивается. Механически прост, но переходный режим наиболее радикален.
Tail-sitter занимает нишу, где нужны: малая масса конструкции, высокая крейсерская скорость и дальность, умеренная нагрузка на висении, минимум механики. Это делает его особенно привлекательным для разведывательных БПЛА средней дальности, запускаемых с передовых позиций.
Вопросы и ответы
Вопрос 1. В чём принципиальное отличие tail-sitter от tilt-rotor?
Tilt-rotor поворачивает винты (или винт с гондолой), оставляя фюзеляж и крыло в горизонтальном положении. Tail-sitter поворачивает весь аппарат целиком. В tilt-rotor экипаж (или полезная нагрузка) всегда остаётся в нормальной ориентации; в tail-sitter груз находится вертикально при взлёте и посадке. Для БПЛА это не проблема; для пилотируемого аппарата — критично. Механически tail-sitter проще, но переходный режим радикальнее: за секунды аппарат проходит 90° тангажа с полной перестройкой аэродинамики.
Вопрос 2. Почему пилотируемые tail-sitter'ы (XFY-1, XFV-1) были закрыты?
Главная причина — невозможность безопасной посадки. Лётчик в вертикальном положении (головой вниз) не мог визуально определить высоту и скорость снижения. Зеркала и подсказки с земли не компенсировали нехватку информации. Управление углом тангажа в переходном режиме требовало мгновенной реакции, на которую человек физически не был способен без автопилота. В 1950-х годах автопилот такого класса не существовал.
Вопрос 3. Какие технологические изменения сделали tail-sitter реалистичным для БПЛА?
Три ключевых фактора. Первый — MEMS-гироскопы и акселерометры: дешёвая, лёгкая, быстродействующая инерциальная навигация, доступная с 1990-х. Второй — цифровые контроллеры полёта с частотой обновления 400 Гц и выше: автопилот корректирует крен и тангаж быстрее, чем нарастает возмущение. Третий — электрические бесколлекторные моторы с быстрой динамикой тяги: команда на изменение оборотов выполняется за миллисекунды, что критично для управления на висении.
Вопрос 4. Что такое «переходный режим» и почему он считается главной научной проблемой tail-sitter?
Переходный режим — это интервал полёта, в течение которого угол тангажа меняется от 90° (вертикальное положение) до 0° (горизонтальное), или наоборот. В этом интервале аппарат проходит через промежуточные углы атаки (порядка 45°), при которых аэродинамические силы нестационарны: поток отрывается от крыла, возникает нестационарный срыв, подъёмная сила сначала падает, затем восстанавливается. Управление в этом режиме требует точной модели или быстрой адаптивной системы, потому что классические линеаризованные модели аэродинамики здесь неработоспособны.
Вопрос 5. Чем multi-rotor tail-sitter лучше классического single-rotor?
Распределение винтов по размаху крыла даёт больший управляющий момент по крену на висении — за счёт разности тяг правых и левых моторов. В single-rotor крен на висении управляется только аэродинамическими рулями в потоке винта, что менее эффективно. Кроме того, multi-rotor даёт избыточность: выход из строя одного мотора не означает катастрофы, если управляющий алгоритм перераспределит тягу. Недостаток multi-rotor — лобовое сопротивление открытых винтов на крейсерском режиме, что снижает дальность.
Вопрос 6. Как tail-sitter садится на хвост и не падает?
Посадка выполняется по вертикальной глиссаде: аппарат подходит к точке посадки на минимальной горизонтальной скорости, в вертикальном положении, и плавно снижается. Контроль высоты и скорости снижения осуществляется по данным бортовых датчиков: лидара или ультразвукового дальномера (на малых высотах) и инерциальной системы. В момент касания хвостовая пята или шасси должны поглотить остаточную энергию и обеспечить опору, достаточную для сохранения равновесия при порывах ветра. При сильном ветре посадка может быть невозможна — это известное ограничение класса.
Вопрос 7. Какой диапазон углов атаки проходит крыло tail-sitter при переходе?
Крыло проходит все углы атаки от 90° (чистый вертикальный полёт, обтекание крыла вдоль хорды отсутствует, работает только профиль в потоке от винта) до 0° (горизонтальный полёт, стандартное обтекание). Промежуточные углы 30°–60° соответствуют области нестационарного срыва, где поведение аэродинамических коэффициентов не описывается стандартными моделями и требует либо экспериментальных данных, либо CFD-расчёта, либо адаптивного управления в реальном времени.
Вопрос 8. Как ветровая нагрузка влияет на tail-sitter на режиме висения?
При вертикальном положении площадь проекции боковой поверхности аппарата (фюзеляж, крыло, оперение) на ветер максимальна. Боковой порыв создаёт как силу сноса, так и опрокидывающий момент относительно хвостовой опоры. Чем выше аппарат, тем больше плечо силы и тем больше момент. Это ограничивает максимальную скорость ветра, при которой безопасен висение и посадка — типично значения 8–12 м/с для аппаратов массой 5–20 кг.
Вопрос 9. Как tail-sitter конкурирует с мультикоптером для задач разведки?
Мультикоптер превосходит tail-sitter по простоте управления на висении и точности зависания, но уступает в крейсерской скорости и дальности полёта. Мультикоптер с радиусом 10 км и временем полёта 30 минут — типичный показатель класса. Tail-sitter того же класса полезной нагрузки обеспечивает радиус 50–100 км и время полёта 1–2 часа за счёт крыла, создающего подъёмную силу в горизонтальном полёте. Для тактической разведки с передовых позиций это критическое преимущество.
Вопрос 10. Какие типы полезной нагрузки проблемны для tail-sitter?
Нагрузки, чувствительные к ориентации: оптико-электронные системы со свободным подвесом (гиростабилизированные), которые рассчитаны на работу в горизонтальном положении и могут заклинить или потерять калибровку при 90° наклоне. Жидкостные системы (топливные баки без перегородок). Также проблемны нагрузки с высоким центром тяжести в вертикальном положении, так как они снижают устойчивость аппарата на хвостовой опоре.
Задачи с решением
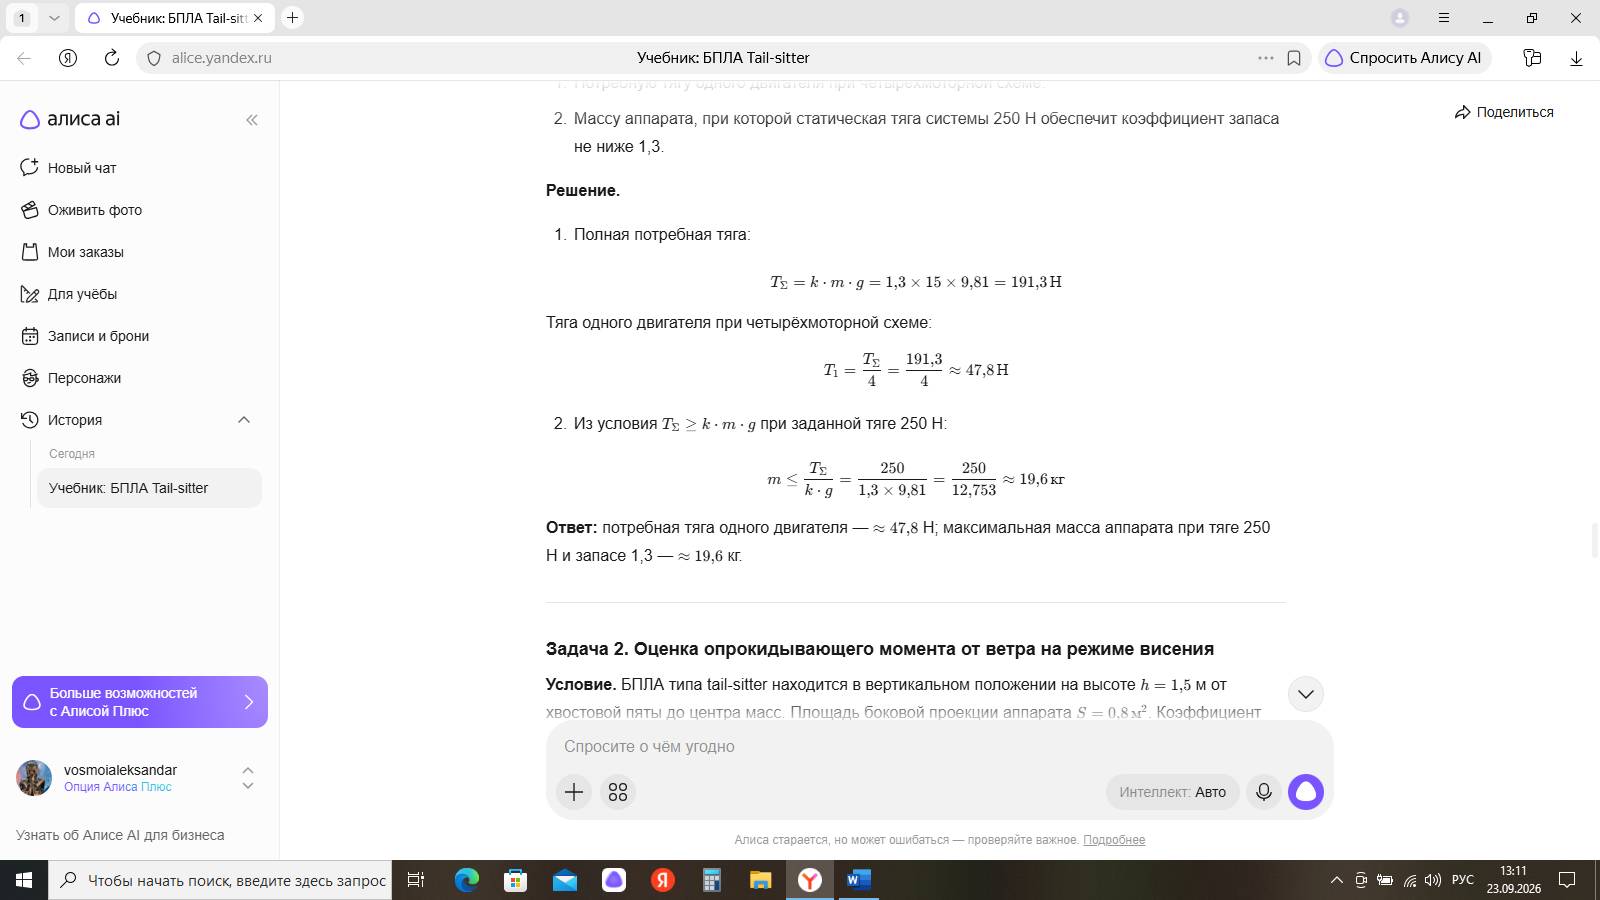
Задача 1. Расчёт потребной тяги для вертикального взлёта
Условие. БПЛА типа tail-sitter имеет массу (m = 15) кг. Коэффициент запаса тяги принят (k = 1{,}3) (тяга должна на 30% превышать вес для обеспечения манёвра и компенсации ветра). Ускорение свободного падения (g = 9{,}81 , \text{м/с}^2).
Определить:
Потребную тягу одного двигателя при четырёхмоторной схеме.
Массу аппарата, при которой статическая тяга системы 250 Н обеспечит коэффициент запаса не ниже 1,3.
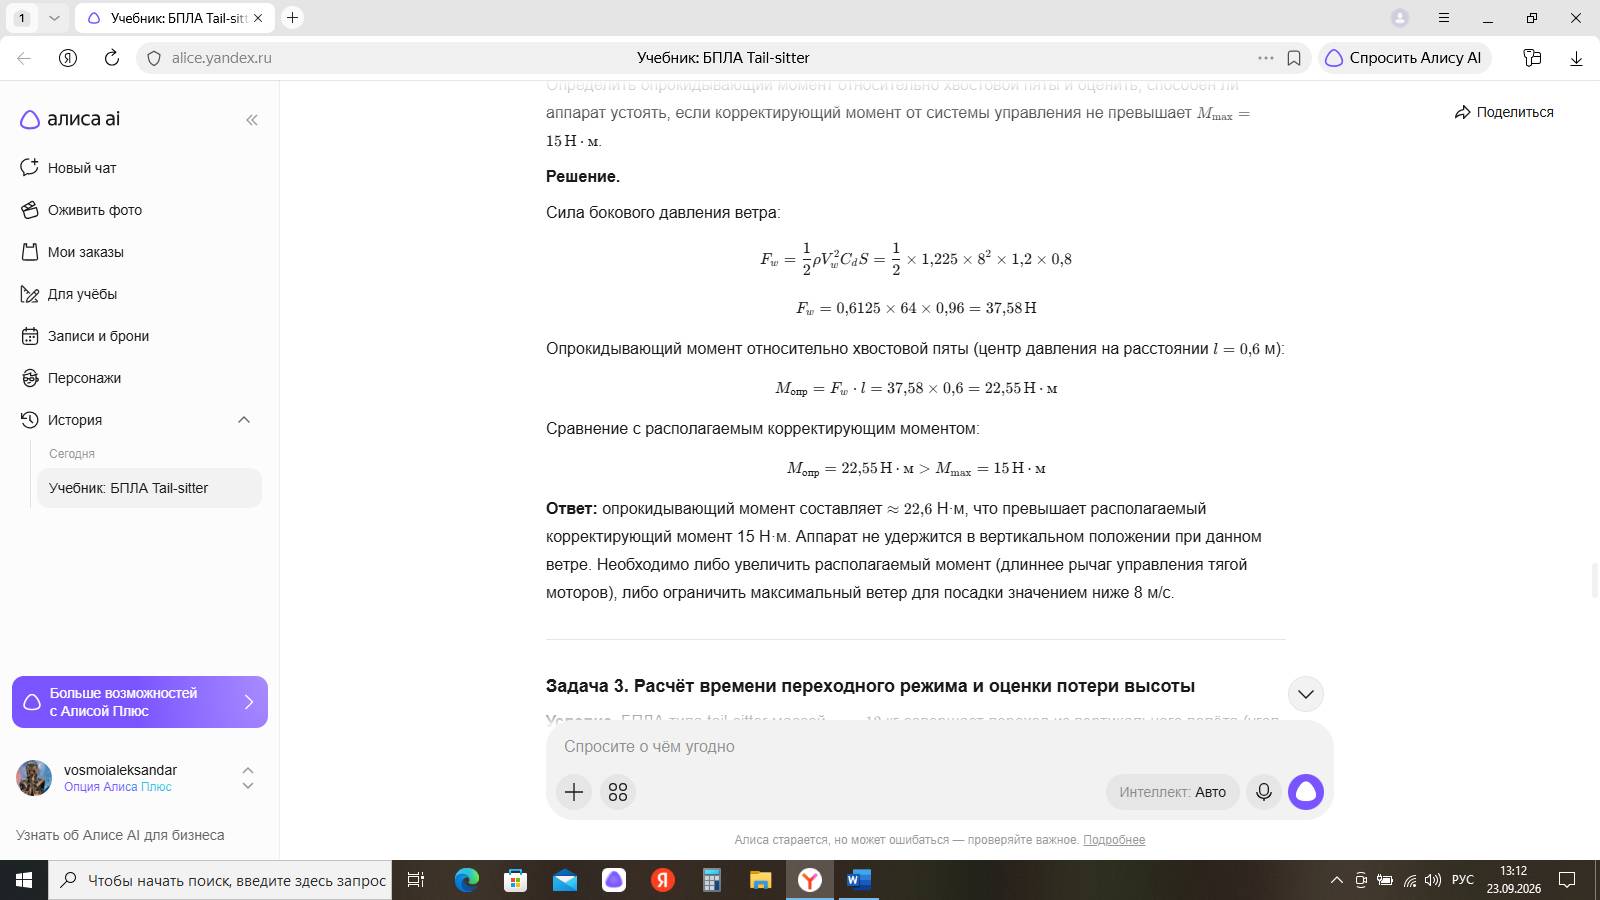
Задача 2. Оценка опрокидывающего момента от ветра на режиме висения
Условие. БПЛА типа tail-sitter находится в вертикальном положении на высоте (h = 1{,}5) м от хвостовой пяты до центра масс. Площадь боковой проекции аппарата (S = 0{,}8 , \text{м}^2). Коэффициент аэродинамического сопротивления боковой поверхности (C_d = 1{,}2). Плотность воздуха (\rho = 1{,}225 , \text{кг/м}^3). Скорость бокового ветра (V_w = 8 , \text{м/с}). Центр давления боковой поверхности находится на расстоянии (l = 0{,}6 , \text{м}) от хвостовой пяты.
Определить опрокидывающий момент относительно хвостовой пяты и оценить, способен ли аппарат устоять, если корректирующий момент от системы управления не превышает (M_{\max} = 15 , \text{Н} \cdot \text{м}).
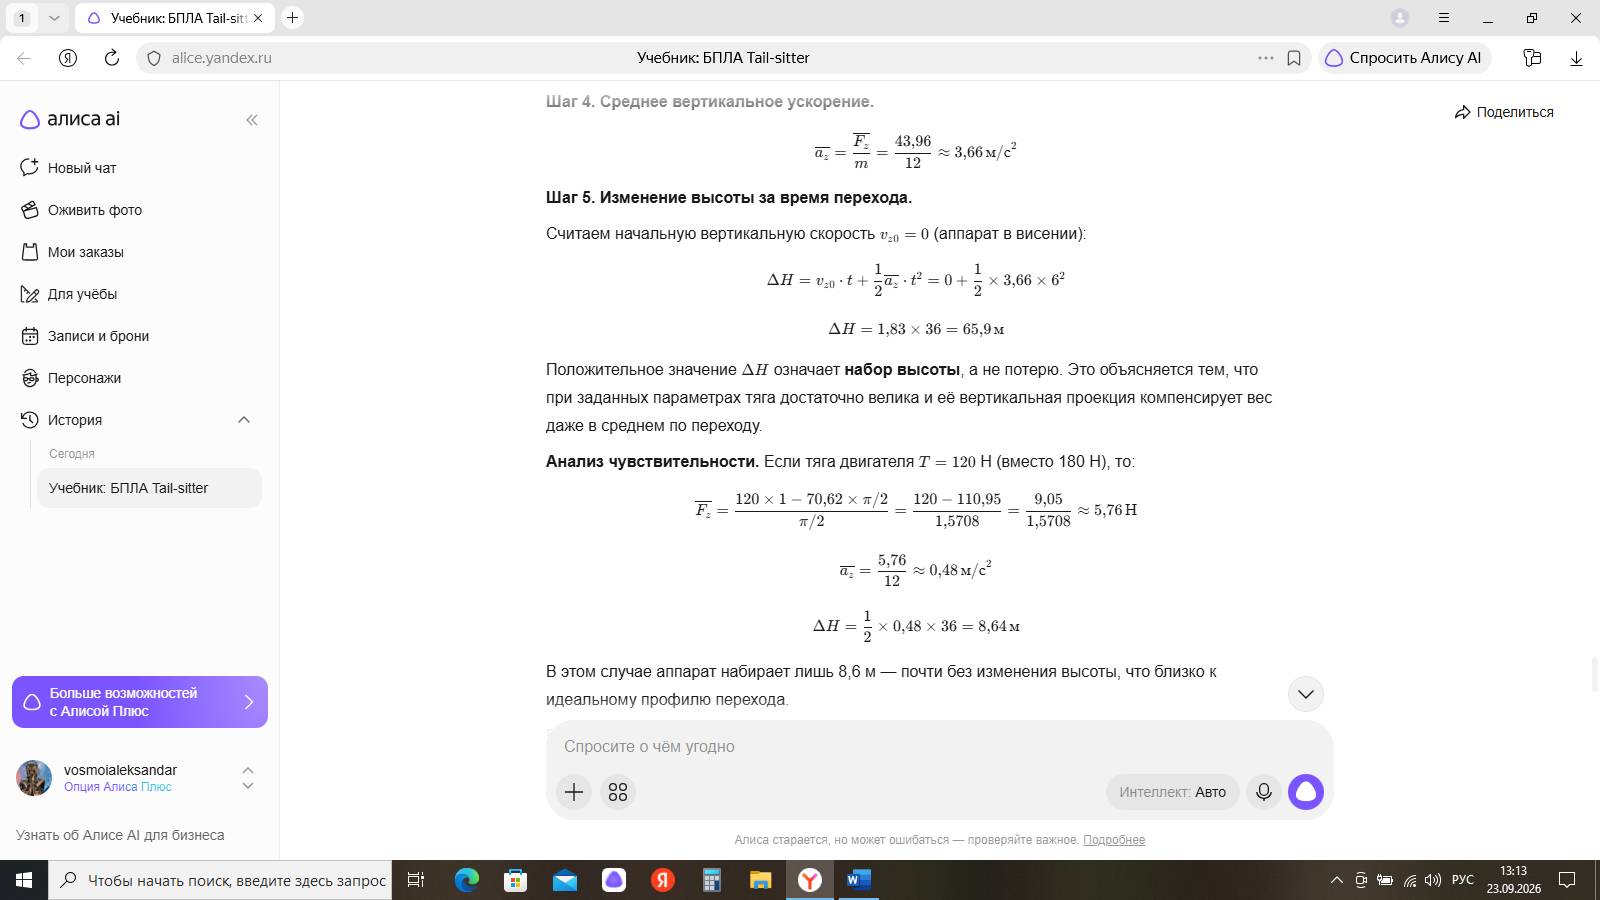
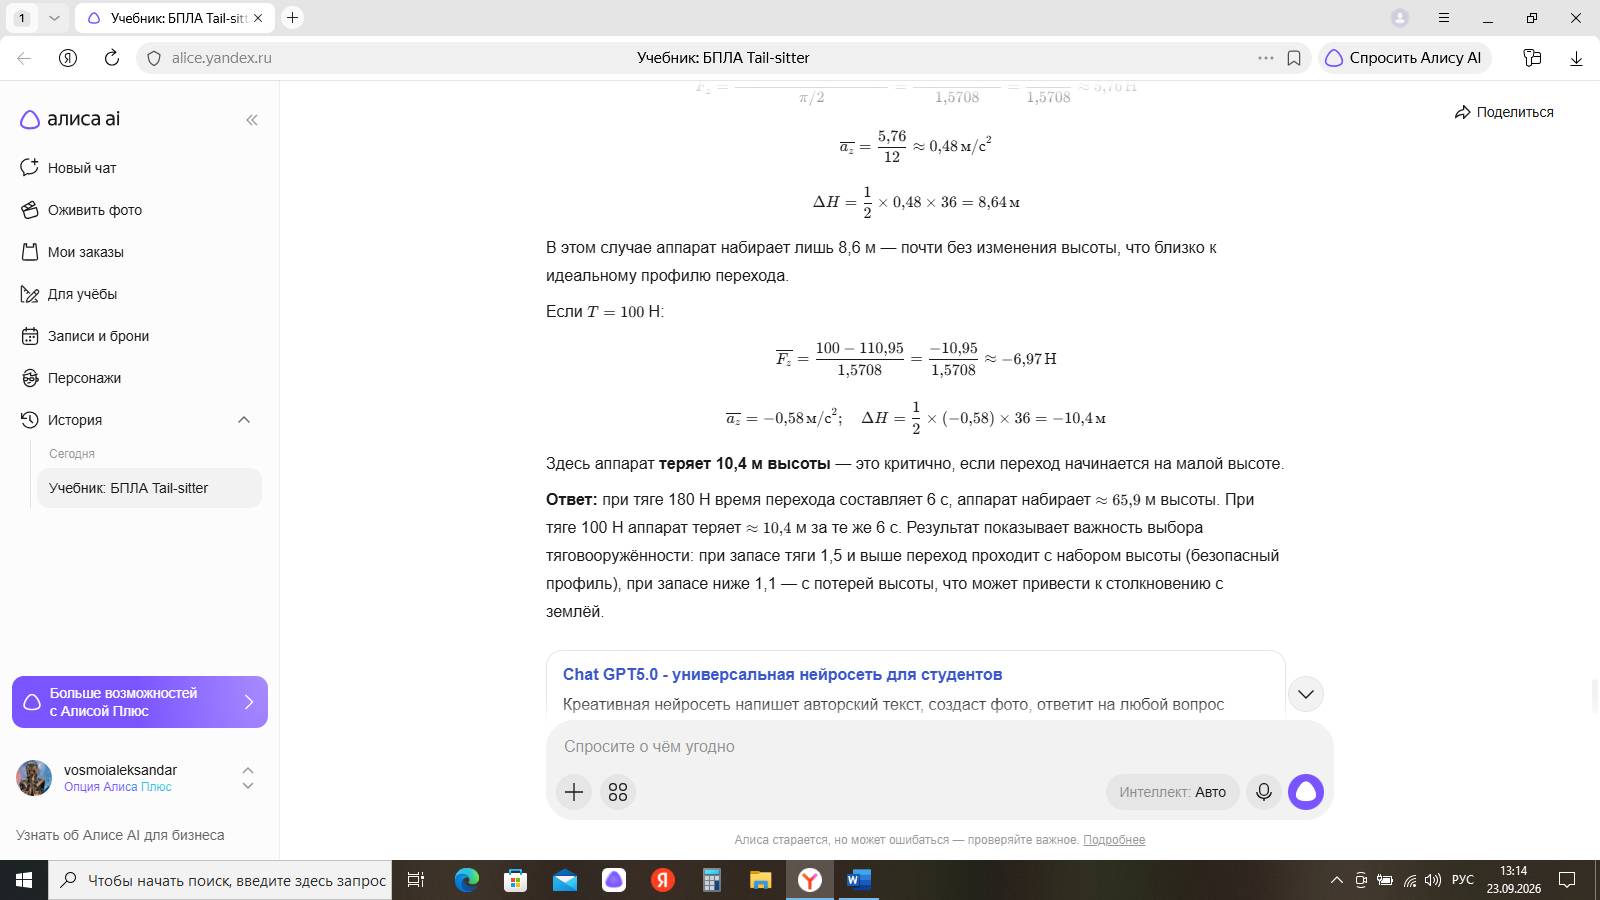
Задача 3. Расчёт времени переходного режима и оценки потери высоты
Условие. БПЛА типа tail-sitter массой (m = 12) кг совершает переход из вертикального полёта (угол тангажа (\theta = 90°)) в горизонтальный ((\theta = 0°)). Скорость изменения угла тангажа (\dot{\theta} = 15°/\text{с}). В переходном режиме средняя подъёмная сила крыла составляет 40% от веса аппарата. Аппарат начинает переход на скорости (V = 12 , \text{м/с}) и высоте (H_0 = 50) м. Тяга винтов в течение перехода направлена вдоль продольной оси и постоянна: (T = 180) Н. Угол атаки крыла связан с тангажом: (\alpha = \theta) (набегающий поток горизонтален). Считать, что сила сопротивления пренебрежимо мала по сравнению с тягой.
Определить: время переходного режима и потерю высоты за время перехода.


ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 2. Первые проекты 1950–1960-х годов: от Lockheed XFV до Convair XFY Pogo — уроки пилотируемой эры
В середине XX века идея вертикального взлёта и посадки (VTOL) захватила умы авиаконструкторов: военные искали способ развернуть авиацию там, где нет длинных взлётно-посадочных полос. В условиях холодной войны и роста угрозы ядерного конфликта ценность компактной, быстро развёртываемой авиации резко возросла. Именно в этот период появились первые экспериментальные самолёты с конфигурацией tail-sitter — «садящиеся на хвост»: аппарат вертикально стартует и садится, а затем наклоняется в полёте, переходя в горизонтальный режим.
Ключевыми проектами эпохи стали Lockheed XFV и Convair XFY Pogo. Оба были созданы как палубные перехватчики для ВМС США: предполагалось, что они смогут базироваться на небольших кораблях, не требующих авианосцев. Lockheed XFV был оснащён одним турбовинтовым двигателем Allison YT40 и трёхлопастным винтом большого диаметра, обеспечивавшим тягу для вертикального полёта. Convair XFY Pogo, напротив, имел более компактную схему и отличался характерным крестообразным оперением, которое помогало в управлении на висении.
На этапе испытаний оба аппарата смогли выполнить вертикальный взлёт и зависание, а также переход в горизонтальный полёт. Однако эксплуатационные проблемы оказались критическими. Пилотирование в режиме висения требовало исключительной точности и быстрой реакции: малейшая ошибка могла привести к потере контроля. Кроме того, обзор из кабины в вертикальном положении был крайне ограничен: пилот смотрел буквально «в небо», не видя палубы под собой. Это делало посадку чрезвычайно опасной.
Ещё одной серьёзной трудностью стала динамика переходного режима — манёвра, при котором аппарат наклонялся из вертикального положения в горизонтальное. В этот момент аэродинамические силы резко менялись, и системы управления того времени не могли обеспечить стабильную компенсацию. Инженеры столкнулись с недостаточной мощностью двигателей для уверенного висения с боевой нагрузкой, а также с вибрациями и неустойчивостью на малых скоростях.
Несмотря на технические успехи, ни один из проектов не был принят на вооружение. Ограниченная манёвренность, высокие требования к подготовке пилотов и сложность эксплуатации сделали эти машины непрактичными для регулярного боевого применения. Тем не менее опыт Lockheed XFV и XFY Pogo стал бесценным: были получены данные по устойчивости на висении, динамике перехода, компоновке и управлению, которые позже легли в основу новых поколений VTOL-аппаратов, включая беспилотные системы.
Для современных разработчиков военных БПЛА типа tail-sitter эти ранние проекты служат важным уроком: успех такой схемы зависит не только от аэродинамики и тяги, но и от надёжной системы автоматического управления, способной компенсировать нестабильность на критических режимах. Именно автоматизация позволила сегодня реализовать то, что в пилотируемую эру оставалось экспериментальным.
10 вопросов с ответами
Вопрос 1. Какова основная идея схемы tail-sitter в авиации?
Ответ. Схема tail-sitter предполагает, что аппарат вертикально взлетает и садится, опираясь на хвостовую часть, а в полёте наклоняется и переходит в горизонтальный режим, используя крыло для создания подъёмной силы.
Вопрос 2. Какие задачи должны были решать Lockheed XFV и Convair XFY Pogo?
Ответ. Оба проекта разрабатывались как палубные истребители-перехватчики для ВМС США, способные базироваться на небольших кораблях без полноценных авианосцев и обеспечивать ПВО в условиях ограниченного пространства.
Вопрос 3. Чем отличались силовые установки Lockheed XFV и Convair XFY Pogo?
Ответ. Lockheed XFV использовал турбовинтовой двигатель Allison YT40 с трёхлопастным винтом большого диаметра для создания вертикальной тяги; Convair XFY Pogo также базировался на схожей силовой установке, но отличался более компактной компоновкой и аэродинамикой.
Вопрос 4. Почему пилотирование в режиме висения считалось особенно сложным?
Ответ. В режиме висения пилот практически не видел поверхности под аппаратом, обзор был сильно ограничен, а малейшее отклонение требовало немедленной коррекции; это делало управление крайне напряжённым и опасным.
Вопрос 5. В чём заключалась главная проблема переходного манёвра у этих аппаратов?
Ответ. При переходе из вертикального в горизонтальный режим резко менялись аэродинамические нагрузки и моменты, а системы управления того времени не справлялись с быстрой компенсацией, что приводило к неустойчивости и риску потери контроля.
Вопрос 6. Почему проекты Lockheed XFV и Convair XFY Pogo не пошли в серию?
Ответ. Основными причинами стали высокая сложность пилотирования, ограниченная эксплуатационная пригодность, недостаточная мощность силовой установки для боевого применения и высокий риск аварий при посадке.
Вопрос 7. Какой вклад в развитие авиации внесли эти экспериментальные аппараты?
Ответ. Проекты дали ценные данные по аэродинамике на малых скоростях, устойчивости на висении, динамике переходных режимов и компоновке, которые позже использовались при создании новых VTOL-систем, в том числе беспилотных.
Вопрос 8. Чем современные БПЛА-tail-sitter выгодно отличаются от пилотируемых прототипов 1950–60-х годов?
Ответ. Современные аппараты используют автоматизированные системы управления, которые стабилизируют полёт на критических режимах, компенсируют нестабильность и позволяют выполнять переходные манёвры без участия человека, что делает схему практичной и безопасной.
Вопрос 9. Почему для военных задач важна возможность вертикального взлёта и посадки?
Ответ. VTOL позволяет развернуть авиацию в условиях отсутствия подготовленных аэродромов, использовать ограниченные площадки (например, палубы кораблей, городские крыши, горные плато) и повысить оперативность реагирования в боевых условиях.
Вопрос 10. Какие уроки из пилотируемой эры VTOL особенно важны для разработчиков современных военных БПЛА?
Ответ. Важнейшие уроки — необходимость надёжной стабилизации на висении, продуманная динамика переходного манёвра, достаточная тяговооружённость и приоритет автоматизации управления; без этих элементов схема остаётся экспериментальной и небезопасной.
ЧАСТЬ I. ИСТОРИЯ И ЭВОЛЮЦИЯ КЛАССА TAIL-SITTER
Глава 3. Зарождение беспилотных tail-sitter: переход от пилотируемых к автономным системам
3.1. От пилотируемых аппаратов к беспилотным: логика трансформации концепции
Концепция tail-sitter изначально развивалась в пилотируемом сегменте авиации. Первые проекты середины XX века ставили перед собой задачу совместить вертикальный взлёт и посадку с эффективным горизонтальным полётом за счёт изменения ориентации фюзеляжа. Ключевой идеей было использование единой силовой установки, которая в разных режимах полёта выполняла функции либо подъёмной, либо тяговой силы.
Переход к беспилотным системам стал логичным следствием технологических ограничений пилотируемой авиации. В пилотируемых аппаратах вертикальное положение корпуса создавало значительные эргономические и эксплуатационные сложности: пилоту приходилось управлять аппаратом в двух принципиально разных конфигурациях, что повышало нагрузку и риски. Для беспилотной платформы эта проблема исчезала: система управления могла быть спроектирована под автоматическую смену режимов без учёта человеческого фактора.
Ключевыми драйверами перехода стали:
Снижение требований к безопасности экипажа. Беспилотная платформа позволяла применять более агрессивные манёвры и режимы работы силовой установки, что было критично для тактических задач.
Миниатюризация электроники. Развитие микроконтроллеров, инерциальных датчиков и алгоритмов управления сделало возможным размещение полноценной системы автопилота на компактной платформе.
Требования к скрытности и мобильности. Беспилотные tail-sitter могли базироваться на ограниченных площадках, запускаться без сложной инфраструктуры и возвращаться в автоматическом режиме, что соответствовало потребностям военных подразделений.
Таким образом, переход от пилотируемых к беспилотным tail-sitter был не просто заменой пилота на автопилот, а глубокой перестройкой всей концепции: от эргономики и компоновки до алгоритмов управления и тактического применения.
3.2. Технологические предпосылки появления первых беспилотных tail-sitter
Первые беспилотные аппараты класса tail-sitter появились на стыке нескольких технологических направлений:
Развитие систем управления полётом. Появление компактных инерциальных измерительных модулей (IMU) и алгоритмов стабилизации позволило реализовать управление аппаратом в вертикальном положении, где устойчивость была особенно сложной задачей.
Совершенствование источников энергии и силовой установки. Электрические двигатели и аккумуляторы обеспечили необходимую тягу для вертикального взлёта при относительно небольшой массе аппарата.
Прогресс в области связи и телеметрии. Устойчивая передача данных между аппаратом и наземной станцией позволила реализовать как дистанционное управление, так и автономные режимы полёта.
На ранних этапах беспилотные tail-sitter рассматривались преимущественно как разведывательные платформы. Их способность взлетать и садиться на ограниченных площадках делала их идеальными для использования в условиях городской застройки или сложного рельефа, где традиционные БПЛА с разбегом были неэффективны.
3.3. Первые экспериментальные и серийные образцы
Ранние прототипы беспилотных tail-sitter отличались высокой степенью экспериментальности. Конструкторы активно искали оптимальные компоновочные решения: расположение двигателей, форму крыла, систему управления вектором тяги.
Среди ключевых направлений развития можно выделить:
Модульные конструкции. Позволяли быстро менять полезную нагрузку и адаптировать аппарат под разные задачи.
Гибридные силовые установки. Сочетали преимущества электрических и двигателей внутреннего сгорания для увеличения продолжительности полёта.
Автоматизированные системы взлёта и посадки. Минимизировали участие оператора и повышали надёжность эксплуатации.
Серийные образцы начали появляться в начале 2000-х годов, когда технологии достигли необходимого уровня зрелости. Эти аппараты уже имели встроенные алгоритмы автоматического перехода между режимами полёта, системы самодиагностики и расширенные возможности по интеграции с наземными комплексами управления.
3.4. Тактические преимущества и первые сценарии применения
Беспилотные tail-sitter быстро нашли применение в военных сценариях благодаря своим уникальным характеристикам:
Оперативность развёртывания. Аппарат мог быть подготовлен к полёту и запущен в течение нескольких минут без специальной инфраструктуры.
Гибкость применения. Возможность вертикального взлёта позволяла использовать аппарат с мобильных платформ, кораблей или из укрытий.
Скрытность. Компактные размеры и возможность запуска из укрытий снижали вероятность обнаружения до начала выполнения задачи.
Первые сценарии применения включали разведку, корректировку огня и наблюдение за передвижением противника. Позднее спектр задач расширился за счёт интеграции новых типов полезной нагрузки: средств радиоэлектронной борьбы, ретрансляторов связи и даже ударных модулей.
10 вопросов с ответами
Вопрос 1. Почему концепция tail-sitter изначально разрабатывалась в пилотируемом сегменте авиации?
Ответ. Концепция tail-sitter разрабатывалась для совмещения вертикального взлёта и посадки с эффективным горизонтальным полётом. В пилотируемой авиации это решало проблему ограниченного пространства для взлёта, но создавало серьёзные эргономические сложности для пилота.
Вопрос 2. Какие основные проблемы возникали при эксплуатации пилотируемых tail-sitter?
Ответ. Основные проблемы были связаны с эргономикой и безопасностью: пилоту приходилось управлять аппаратом в двух кардинально разных режимах (вертикальном и горизонтальном), что значительно повышало когнитивную нагрузку и риск ошибок.
Вопрос 3. Какие технологические достижения позволили перейти к беспилотным tail-sitter?
Ответ. Ключевыми достижениями стали миниатюризация электроники (IMU, микроконтроллеры), развитие алгоритмов управления, совершенствование источников энергии и прогресс в области связи и телеметрии.